Quick Answer(快速答案):
选基础分拣套件:入门机器人三维视觉抓取,希望快速跑通 3D 点云空间定位与机械臂单目标抓取的基础教学或个人实训。
选标准分拣套件:侧重视觉识别与物料分类,希望模拟仓储分类、智能搬运等进阶任务。
选豪华分拣套件:追求多目标复杂场景验证,需要结合垃圾分类桶等多元道具进行多目标检测与高阶算法实训。
选滑轨货仓套件:希望打破机械臂固定作业半径限制,打通"滑轨+机械臂"立体仓储自动上下料与智能盘点场景。
选悬挂移动底盘:需要解绑固定桌面,开展移动操作、全域环境巡检与复杂地形移动搬运综合课题。
选双臂流水线:面向工业级智能制造与高级实训室建设,重点研究双臂协同控制、传送带动态抓取与多机协作复杂任务。
一、引言
在机器人实训与具身智能研究中,单一的桌面抓取难以还原真实工业与仓储场景的复杂性。随着AI大模型、OpenClaw智能体与ROS2开放生态的演进,开发者对机械臂的要求已从单纯的"机械运动"延伸至"全景场景交互"。
然而,不同应用场景对机械臂的工作空间、运动自由度、视觉感知能力以及算法开发深度都有不同要求。有的适合学习基础视觉抓取流程,有的则需要验证多轴协同、移动操作甚至双臂协作等高阶任务。据自身学习目标和项目需求选择对应沙盘套件,才能更高效地开展机器人算法开发与应用探索。
二、产品概况
Hiwonder 推出的 NexArm ROS 机械臂开发套件,针对分拣、移动搬运、自动化流水线等需求,提供渐进式分拣沙盘、滑轨货舱、移动底盘以及双臂流水线等全方位场景外设扩展,全系深度兼容AI大模型与OpenClaw智能体,支持具身智能应用开发。
1 基础分拣沙盘:3D视觉抓取入门实训平台
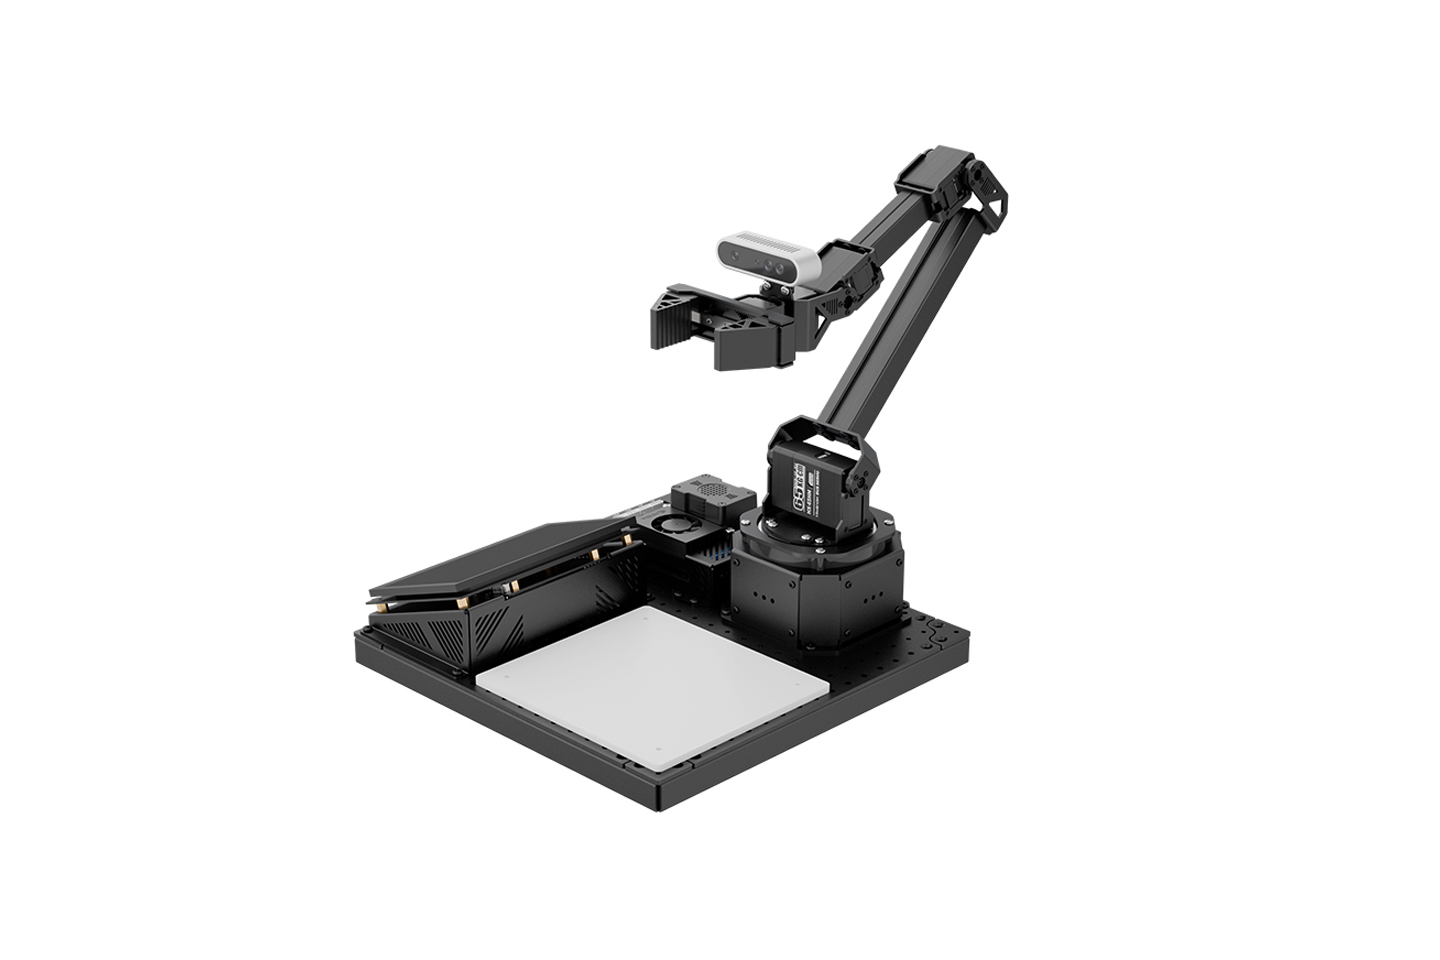
定位:面向机械臂视觉感知与基础抓取流程学习的入门级应用场景。
硬件配置:基于NexArm ROS机械臂开发平台,采用"ROS主控+ESP32控制器"架构,搭载3D深度相机、7寸触摸屏、AI语音交互盒(选配)、PS3无线手柄,同时配备沙盘场景金属底板(304×340mm)与方块、木块、垃圾卡片等基础任务道具。
核心优势:可采集物品空间深度信息和3D点云数据,精准实现目标识别、空间定位与抓取,帮助开发者理解机器人视觉感知与机械执行之间的关系。
2 标准分拣沙盘:智能分类与搬运开发平台
定位:面向视觉识别、物料分类与智能搬运应用开发的进阶实训场景。
硬件配置:基于NexArm ROS机械臂(双脑架构),搭载3D深度相机、7寸触摸屏、AI语音交互盒(选配)、PS3无线手柄与基础任务道具。额外增加多格分拣托盘,并拓宽金属底板面积(608×304mm)。
核心优势:机械臂从简单"三维抓取"延伸至"识别分类",系统可根据识别结果完成物料分类与搬运,帮助开发者深入学习智能分拣与控制算法,完美仿真工业仓储中的物料分拣环节。
3 豪华分拣沙盘:复杂场景任务验证平台
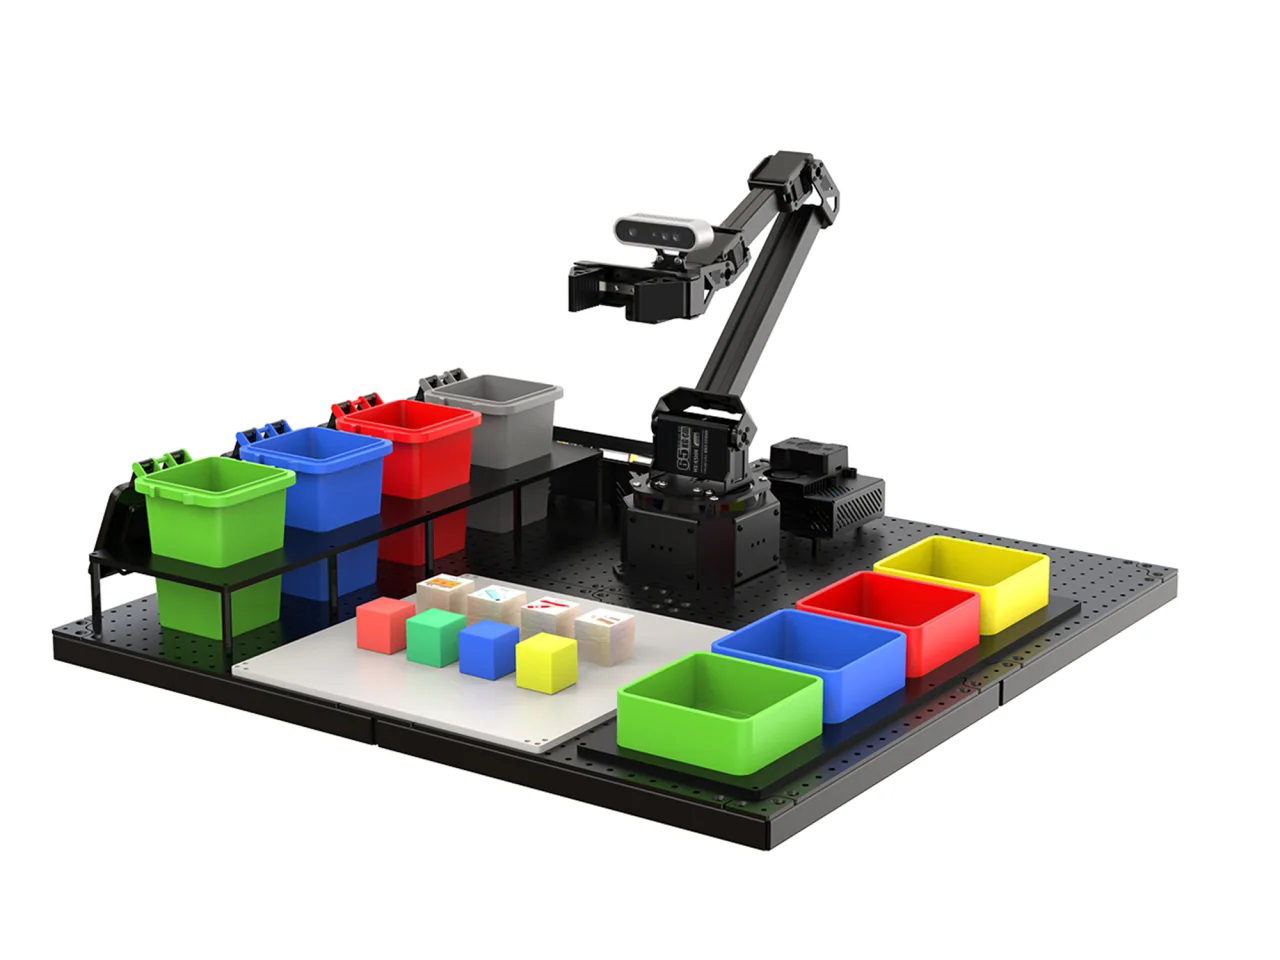
定位:面向多目标识别、复杂环境理解与高阶机器人任务验证。
硬件配置:基于NexArm ROS机械臂(双脑架构),搭载3D深度相机、7寸触摸屏、AI语音交互盒(选配)、PS3无线手柄。同时配备多格分拣托盘、垃圾桶以及基础任务道具,进一步拓宽金属底板面积(608×608mm)。
核心优势:超大的工作空间,结合丰富场景道具可搭建更复杂的分拣环境,支持多目标检测、垃圾分类、三维空间抓取等应用验证,为机器人在复杂场景下的智能应用提供绝佳的实训场。
4 滑轨货仓沙盘:多轴协同与智能仓储开发平台
定位:面向立体仓储、多轴运动控制与自动化盘点实训场景。
硬件配置:基于NexArm ROS机械臂(双脑架构),搭载3D深度相机、AI语音交互盒(选配)、PS3无线手柄。同时配备高精度电动直线滑轨、双层立体货架、金属底板(608×608mm)、多个分拣托盘以及基础任务道具。
核心优势:赋予机械臂长距离平移能力,无缝切入立体仓储作业场景。通过"机械臂+滑轨"协同联动,高度还原现代工业立体仓储中的自动上下料与智能盘点全流程,深入探索多轴协同下的空间线性运动与路径规划。
5 悬挂移动底盘:移动操作与智能搬运开发平台
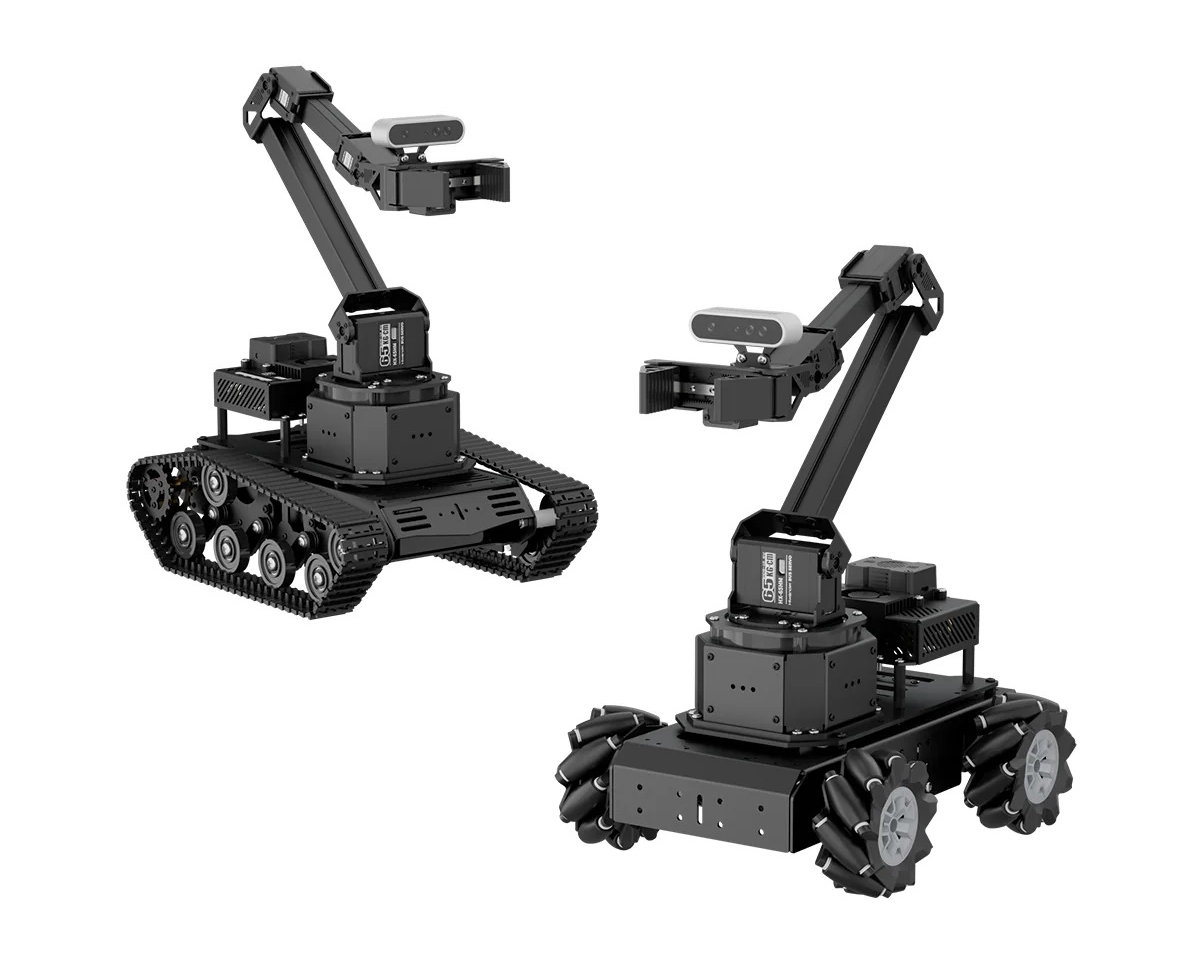
定位:面向移动机器人与机械臂融合应用的综合开发场景。
核心配置:基于NexArm ROS机械臂(双脑架构),可选配悬挂麦轮/悬挂履带两种底盘(悬挂减震结构)。搭载3D深度相机、AI语音交互盒(选配)、PS3无线手柄,以及方块、木块、地图等多元道具。
核心优势:实现从"固定操作"向"移动作业"的跨越。悬挂履带底盘凭强悍抓地越障能力轻松应对斜坡与凹凸路面;悬挂麦轮底盘借助 360° 全向移动与减震结构,可在狭窄空间实现精准的位置微调与平稳抓取。
6 双臂+电动传送带:双臂协同与自动化应用开发平台
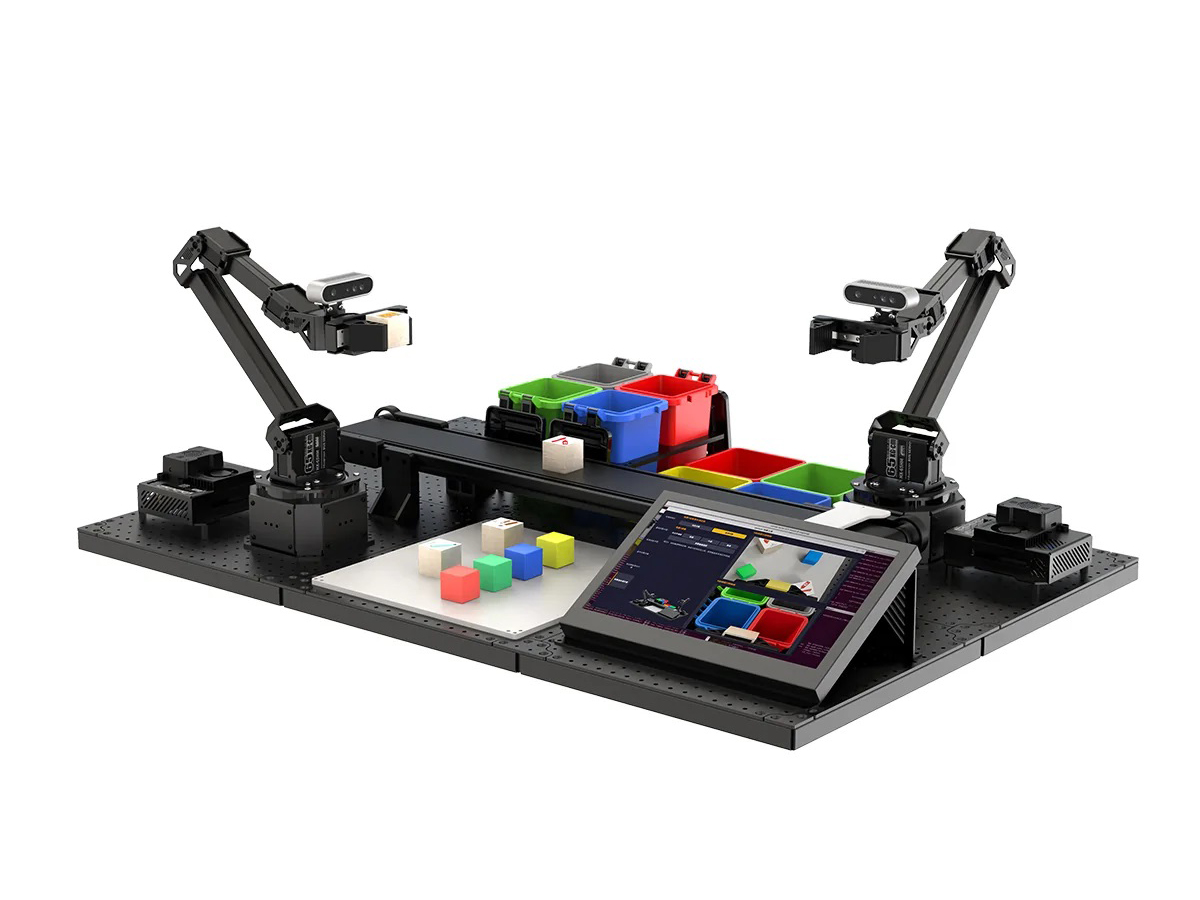
定位:面向多机械臂协同控制、自动化流水线与高阶具身智能实训。
硬件配置:搭载NexArm ROS机械臂(双脑架构)×2,同时配备3D深度相机×2、AI语音交互盒×2、PS3无线手柄×2、电动传动带以及11.6寸高清触控屏。金属底板面积再次拓宽(912×608mm),另外包含多格分拣托盘、垃圾桶与基础任务道具。
核心优势:真实还原工业流水线的物料传递、搬运与分拣流程。两侧机械臂基于 3D 视觉感知实现任务协同,帮助开发者进一步探索双臂协同控制、运动规划、逆运动学解算等高阶算法。
三、关键差异说明
多模态外设
分拣沙盘专注于固定平面/立体的视觉抓取与智能分拣,但针对不同学习需求提供基础、标准、豪华版本选择;滑轨货仓增加线性运动轴,实现立体仓储;悬挂移动底盘赋予机械臂移动作业能力,支持全向移动或复杂地形搬运;双臂流水线则面向多机协同,实现动态抓取与自动化生产流程。
四、核心参数横向对比
| 维度 | 基础分拣沙盘 | 标准分拣沙盘 | 豪华分拣沙盘 | 滑轨货仓沙盘 | 悬挂移动底盘 | 双臂流水线 |
|---|---|---|---|---|---|---|
| 主体 | NexArm ROS机械臂 | NexArm ROS机械臂 | NexArm ROS机械臂 | NexArm ROS机械臂 | NexArm ROS机械臂 | NexArm ROS机械臂×2 |
| 视觉 | 3D深度相机 | 3D深度相机 | 3D深度相机 | 3D深度相机 | 3D深度相机 | 3D深度相机×2 |
| 语音 | AI语音交互盒(选配) | AI语音交互盒(选配) | AI语音交互盒(选配) | AI语音交互盒(选配) | AI语音交互盒(选配) | AI语音交互盒×2 |
| 显示 | 7寸触摸屏 | 7寸触摸屏 | 7寸触摸屏 | / | / | 11.6寸触摸屏 |
| 外设 | / | / | / | 电动直线滑轨+双层货架 | 悬挂麦轮/履带底盘 | 电动传送带 |
| 道具 | / | 多格分拣托盘 | 多格分拣托盘、垃圾桶 | 多格分拣托盘 | / | 多格分拣托盘、垃圾桶 |
| 金属底板 | 304×340mm | 608×304mm | 608×608mm | 608×608mm | / | 608×912mm |
| 识别区 | 176×160mm | 176×160mm | 264×264mm | 264×264mm | 移动空间作业 | 264×264mm |
| 优势 | 视觉抓取、点云处理 | 分类算法、智能分拣 | 复杂场景理解与分拣 | 多轴运动控制、仓储自动化 | 移动操作 | 双臂协同、工业自动化分拣搬运 |
FAQ
Q1:NexArm ROS机械臂与NexArm LeRobot机械臂有什么不同?
A:两者在硬件本体(如工业级全金属结构、65kg·cm大扭矩舵机、500mm臂展与500g负载)上高度同源,但核心定位与软件生态逻辑不同。NexArm LeRobot机械臂专注于主从遥操作、端到端模仿学习(如 ACT等算法)、数据采集与具身智能训练等;而NexArm ROS机械臂则面向ROS2,侧重于3D视觉点云感知、正逆运动学解算、自主路径规划、模块化沙盘(如滑轨货仓、移动底盘、双臂流水线)等多轴协同控制与工业自动化逻辑开发。此外,若当NexArm ROS机械臂去除沙盘场景,也可充当普通的LeRobot机械臂使用。
Q2:NexArm ROS机械臂的模块化设计,有什么实际意义? A:可以完美支持外接电动滑轨、悬挂移动底盘、传送带及多格分拣沙盘等丰富外设。这一设计打破了传统桌面级机械臂的空间局限,让开发者能够从单点桌面抓取延伸至立体仓储盘点、移动操作以及多机协作流水线等复杂的真实应用场景,是开展高阶具身智能研究与算法验证的理想平台。
Q3:悬挂移动底盘中,麦轮和履带怎么选择?
A:看具体使用场景与地形。如果在室内平整地面运行,追求狭窄空间内的360°全向平移与毫米级微调抓取,推荐悬挂麦轮底盘;如果面向户外、斜坡、凹凸路面,需要强抓地力与越障能力,推荐悬挂履带底盘。
Q4:如果后续想升级其他外设场景,是否需要重新购置NexArm ROS机械臂?
A:不需要。NexArm ROS机械臂本体是一样的,采用"ROS主控+ESP32控制器"架构,软件深度依托ROS2开放生态,具备极佳的模块化扩展能力,可无缝加装滑轨、传送带、移动底盘等场景外设。
Q5:NexArm ROS机械臂支持二次开发吗?提供哪些开发资料?
A:支持完整的二次开发。套件底层采用"ROS 主控(Jetson/树莓派)+ ESP32"架构,全面开源底层源码与API接口。同时配套提供系统镜像、ROS2功能包源码、Gazebo仿真模型以及详尽的图文开发手册与视频教程,方便开发者快速上手 Python 编程、视觉算法与运动控制二次开发。